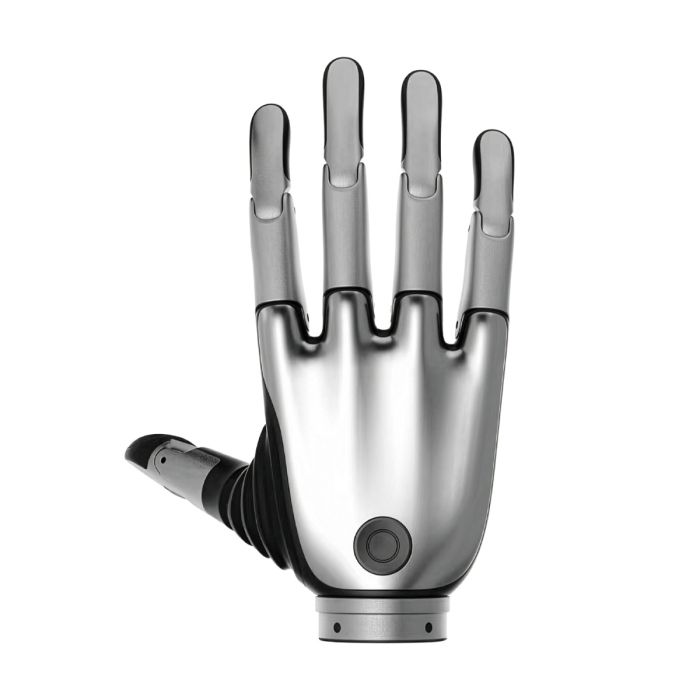
Brainco Revo 2 Touch main droite dextre biomimétique (XTR)
En stock
- MARQUE:
- BRAINCO
- MODÈLE:
- REVO 2 TOUCH
- NUMÉRO DE PIÈCE #:
- XTR
- ORIGIN:
- Chine
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-2-Touch
Brainco Revo 2 Touch main droite dextre biomimétique (XTR)
Une main qui saisit sans rien ressentir reste un outil ; une main qui perçoit le contact devient un instrument de recherche. La Brainco Revo 2 Touch main droite dextre biomimétique (XTR) relève de cette seconde catégorie : une main bionique conçue pour l’intégration robotique et la recherche, dotée d’un module tactile multidimensionnel au bout des doigts.
Ce produit est disponible sur cette page, sur devis.
Contexte et positionnement
BRAINCO et la gamme Revo
BRAINCO a été fondée en 2015 et incubée par le Harvard Innovation Lab ; l’entreprise est basée à Somerville, dans le Massachusetts. Cette origine universitaire explique en partie l’orientation de la marque vers des mains robotiques destinées aux équipes d’ingénierie et aux laboratoires.
La seconde génération, Revo 2, se décline en trois versions : Basic (XRL pour la main gauche, XRR pour la main droite), Pro (XEL/XER) et Touch (XTL/XTR). La présente page concerne la version Touch, main droite, référence XTR. Pour la main gauche de la même version, vous pouvez consulter la fiche de la Brainco Revo 2 Touch main gauche dextre biomimétique (XTL).
Une main pensée pour l’intégration et la recherche
La Revo 2 est présentée comme une main bionique dextre pour l’intégration robotique et la recherche. Elle ne se destine pas à un geste unique, mais à des projets où la manipulation doit être étudiée, programmée et affinée. La version Touch ajoute à cet ensemble un module tactile multidimensionnel placé au bout des doigts, qui ouvre la voie à une manipulation guidée par le contact.
Le constructeur la dote d’une précision de commande de 0,1° et d’une force de pincement supérieure ou égale à 15N. Elle intègre quatre protections : en courant, contre le calage, contre les températures élevées et contre les collisions. Ces dispositifs comptent lorsque la main est manipulée par des équipes qui itèrent vite sur des prototypes.
Caractéristiques techniques
| Caractéristique | Valeur |
|---|---|
| Référence de la version | XTL/XTR (Touch) ; la présente fiche concerne la main droite XTR |
| Type de produit | Main bionique dextre pour l’intégration robotique et la recherche |
| Force de pincement | ≥15N |
| Précision de commande | 0,1° |
| Module tactile | Module tactile multidimensionnel au bout des doigts |
| Interfaces de communication | RS-485, CAN FD, EtherCAT (interface située sous le poignet) |
| SDK | Python/C ; compatible Linux, Windows et ROS |
| Protections | Courant, calage, haute température, collision |
| Identifiant par défaut (main droite) | 127 |
| Coloris standard | Space Gray, Silver (personnalisation des coloris possible en série) |
Caractéristiques telles que publiées par le constructeur ; elles sont confirmées sur la fiche technique lors du devis.
Le constructeur n’a pas publié le contenu du colis, l’indice de protection contre la pénétration (IP), la résolution des capteurs tactiles ni la longueur du câble ; ces informations sont confirmées lors du devis.
Qu’apporte le module tactile de la version Touch ?
Dans une main sans retour de contact, le programmeur règle la fermeture des doigts en aveugle : il sait où se trouvent les articulations, mais pas ce que l’objet leur renvoie. Le module tactile multidimensionnel de la version Touch introduit une autre approche, où la prise peut être étudiée à partir de ce qui se passe réellement au bout des doigts.
Cet apport intéresse en priorité les équipes de recherche en manipulation, qui peuvent confronter les gestes commandés aux informations de contact. La fiche ne publie toutefois pas la résolution des capteurs tactiles : si votre protocole en dépend, la question est à poser au moment du devis.
La version Touch se distingue aussi par ses trois interfaces de communication : RS-485, CAN FD et EtherCAT, regroupées sous le poignet. Vous choisissez le bus qui correspond à l’architecture de votre robot, de la liaison série la plus simple au réseau temps réel industriel.
Comment piloter et intégrer la Revo 2 Touch ?
Le SDK prend en charge Python et C, et fonctionne sous Linux, Windows et ROS. Cette compatibilité permet d’inscrire la main dans un banc d’essai existant sans changer d’environnement logiciel. L’identifiant par défaut de la main droite est 127, ce qui la distingue de la main gauche lorsque deux mains partagent le même bus.
La main est équipée de protections en courant, contre le calage, contre les températures élevées et contre les collisions. Elles sont utiles pendant les phases de réglage, quand les consignes ne sont pas encore stabilisées. Les coloris standard sont Space Gray et Silver, et une personnalisation est possible pour des séries.
À qui s’adresse la Brainco Revo 2 Touch (XTR) ?
Elle s’adresse d’abord aux laboratoires et aux équipes universitaires qui étudient la manipulation et ont besoin d’informations de contact. Elle convient aussi aux intégrateurs de robots humanoïdes ou de bras articulés qui cherchent une main droite pilotable par des bus standard.
Si votre projet n’exige pas de retour tactile, la BrainCo Revo 2 Basic main bionique droite dextre (XRR) ou la BrainCo Revo 2 Pro main droite dextre peuvent mieux correspondre à votre besoin. Pour un premier modèle de la lignée, la BrainCo Revo 1 main bionique dextre intelligente reste également référencée. Vous pouvez parcourir l’ensemble de l’offre dans la catégorie Hands.
À quoi sert la Brainco Revo 2 Touch (XTR) ?
- Recherche en manipulation : étudier la prise d’objets à partir des informations de contact des doigts.
- Intégration sur robot humanoïde : équiper le côté droit d’une plateforme bipède ou d’un torse articulé.
- Développement logiciel : programmer les gestes en Python ou en C, sous Linux, Windows ou ROS.
- Prototypage de préhension : tester des stratégies de prise avec une précision de commande de 0,1°.
- Enseignement en robotique : proposer aux étudiants une main articulée avec capteurs tactiles.
- Essais en réseau industriel : raccorder la main par RS-485, CAN FD ou EtherCAT selon le banc d’essai.
Tarifs et disponibilité
Aucun tarif n’est affiché : le devis est le point d’entrée de toute demande. La livraison, les formalités douanières et l’assistance sont organisées avec le devis. Ce produit est disponible sur cette page.
Questions fréquentes
Quelle est la référence de la main droite de la version Touch ?
La référence est XTR ; la main gauche porte la référence XTL. La version Touch correspond au couple XTL/XTR.
Quelles interfaces de communication sont prises en charge ?
La version Touch prend en charge RS-485, CAN FD et EtherCAT. L’interface se trouve sous le poignet.
Quels systèmes et langages le SDK prend-il en charge ?
Le SDK prend en charge Python et C. Il est compatible avec Linux, Windows et ROS.
Quelle est la force de pincement de la main ?
La force de pincement est supérieure ou égale à 15N. La précision de commande est de 0,1°.
Quelles protections la main intègre-t-elle ?
Elle intègre des protections en courant, contre le calage, contre les températures élevées et contre les collisions.
L’indice IP et la résolution tactile sont-ils connus ?
Non, le constructeur ne les a pas publiés, pas plus que la longueur du câble ni le contenu du colis. Nous les confirmons lors du devis.
Où acheter la Brainco Revo 2 Touch (XTR) et à quel coût ?
Vous pouvez la commander sur cette page, sur devis. Le coût est communiqué dans le devis, après examen de votre projet.
Synthèse
La Brainco Revo 2 Touch (XTR) apporte à la main robotique ce que la pince industrielle n’offre pas : un retour tactile multidimensionnel au bout des doigts. Associée à trois interfaces de communication, à un SDK Python/C et à des protections intégrées, elle s’adresse aux équipes qui veulent comprendre la prise autant que l’exécuter. Pour la configurer et en connaître le coût, cette page est le point de départ.
Specifications
General
Physical
Mobility
Performance
Connectivity
Software
Hand
Shipping
What's included
Videos