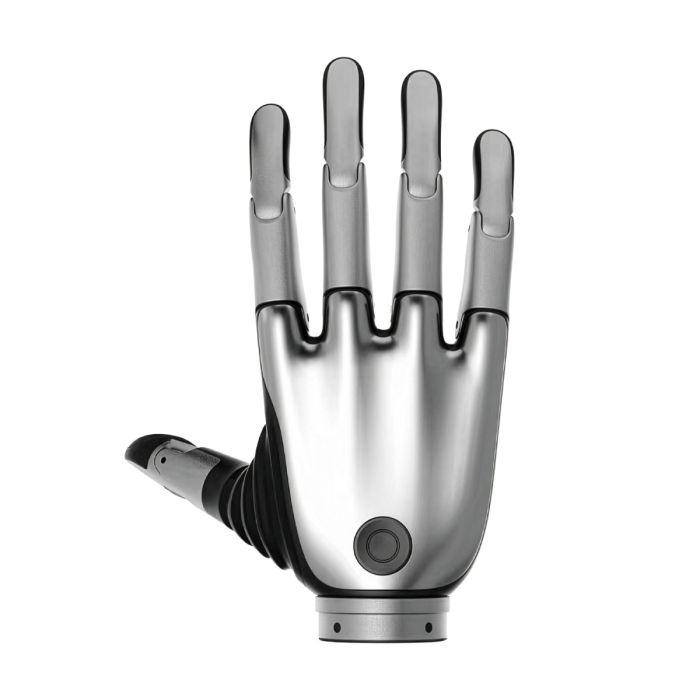
BrainCo Revo 2 Pro main droite dextre
En stock
- MARQUE:
- BRAINCO
- MODÈLE:
- REVO 2 PRO
- NUMÉRO DE PIÈCE #:
- XER
- ORIGIN:
- Chine
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-2-Pro
BrainCo Revo 2 Pro main droite dextre
Une main robotique ne se juge pas à la finesse de sa silhouette, mais à la manière dont elle dialogue avec le reste de la machine. Le bus de communication, le logiciel et les protections comptent autant que les doigts. C’est sous cet angle qu’il faut examiner la BrainCo Revo 2 Pro main droite dextre, une main bionique pensée pour l’intégration robotique et la recherche.
Ce produit est disponible sur cette page, sur devis.
Contexte
BrainCo et la gamme Revo 2
BrainCo propose avec Revo 2 une gamme de mains bioniques dextres destinées à l’intégration dans des robots et aux travaux de recherche. La gamme se décline en trois versions : Basic (XRL pour la gauche, XRR pour la droite), Pro (XEL et XER) et Touch (XTL et XTR). Chaque version existe en main gauche et en main droite, ce qui permet d’équiper un robot bimanuel ou un banc d’essai symétrique.
Les sources consultées ne retracent ni l’histoire du fabricant ni celle de la gamme ; nous nous en tenons donc à ce qui est publié. Pour un bureau d’études, cela suffit : ce qui compte est de comparer les versions sur des données précises, sans attribuer à l’une les propriétés de l’autre. La page de la gamme BrainCo Revo 2 rassemble l’ensemble des références.
Le positionnement de la version Pro
La version Pro, identifiée par les codes XEL et XER, partage avec le reste de la série une cinématique commune : six articulations actives et onze degrés de liberté. Le pouce dispose de deux degrés de liberté actifs pour l’abduction et l’adduction, ainsi que d’un degré de liberté passif pour la flexion et l’extension. Chacun des quatre autres doigts possède un degré de liberté actif et un degré de liberté passif pour la flexion et l’extension.
Sa particularité documentée tient à la communication. La version avancée, comme la version tactile, prend en charge trois interfaces : RS485, CAN FD et EtherCAT, pour la communication et la commande. L’interface est située sous le poignet. Pour un intégrateur, disposer de ces trois protocoles évite d’imposer l’architecture électronique du robot à la main.
Caractéristiques techniques
| Caractéristique | Valeur |
|---|---|
| Type de produit | Main bionique dextre pour l’intégration robotique et la recherche |
| Version et côté | Pro, main droite (code XER) ; la main gauche porte le code XEL |
| Articulations actives | 6 |
| Degrés de liberté | 11 |
| Pouce | Deux degrés de liberté actifs (abduction et adduction), un degré de liberté passif (flexion et extension) |
| Autres doigts | Chacun : un degré de liberté actif et un passif (flexion et extension) |
| Interfaces de communication | RS485, CAN FD, EtherCAT |
| Emplacement de l’interface | Sous le poignet |
| SDK | Linux, Windows et flux de travail ROS |
| Commande | Asservissement en boucle fermée, gestes personnalisables |
| Protections | Courant, blocage, température élevée, collision |
Caractéristiques telles que publiées par le fabricant ; elles sont confirmées sur la fiche technique lors de l’établissement du devis.
Le fabricant n’a publié ni les dimensions, ni les cotes de fixation du poignet, ni le matériau, ni l’indice IP, ni la durée de vie ; ces points sont confirmés lors du devis.
Qu’apporte la version Pro au sein de la gamme Revo 2 ?
Les fonctions de base sont communes à toute la série : cinématique, SDK, asservissement et protections. La différence se joue donc ailleurs, notamment dans la connectique. La version Pro propose RS485, CAN FD et EtherCAT, là où l’intégrateur peut avoir besoin d’un bus déterministe pour synchroniser la main avec un bras ou un système de commande temps réel.
Cette ouverture présente un intérêt concret en laboratoire. Une équipe qui développe sous Linux avec ROS n’aura pas les mêmes contraintes que celle qui pilote la main depuis un poste Windows. Le SDK couvre ces environnements, et l’interface placée sous le poignet laisse envisager un câblage regroupé avec celui du bras, sous réserve de la confirmation des cotes lors du devis.
Comment la Revo 2 Pro protège-t-elle la main et son environnement ?
Une main dextre travaille au contact d’objets, de supports et parfois de personnes. Le fabricant indique des protections contre les surintensités, le blocage, la température élevée et les collisions. Associées à l’asservissement en boucle fermée, elles permettent de poursuivre des essais répétés avec un risque moindre d’endommager le mécanisme ou la pièce manipulée.
La définition de gestes personnalisés complète ce dispositif. Elle permet de enregistrer des configurations de préhension propres à un protocole, puis de les rappeler à l’identique d’un essai à l’autre, condition essentielle de toute expérimentation reproductible.
À qui s’adresse la BrainCo Revo 2 Pro main droite dextre ?
Elle s’adresse en premier lieu aux laboratoires de robotique et aux équipes de recherche qui étudient la manipulation et souhaitent travailler avec un bus industriel. Les intégrateurs qui équipent un robot humanoïde ou un bras collaboratif y trouveront une main compatible avec plusieurs architectures de commande.
Les bureaux d’études qui n’ont pas besoin d’EtherCAT pourront examiner la BrainCo Revo 2 Basic main bionique droite dextre (XRR). Les projets qui exigent la perception tactile se tourneront vers la Brainco Revo 2 Touch main droite dextre biomimétique (XTR). Pour un second côté, la BrainCo Revo 2 Pro main gauche dextre (XEL) complète la paire. Les autres mains de la catégorie Mains permettent d’élargir la comparaison.
À quoi sert la BrainCo Revo 2 Pro main droite dextre ?
- Intégration sur un robot humanoïde : la main devient l’organe de préhension d’un bras ou d’un torse robotisé.
- Recherche sur la manipulation : l’étude de la préhension et du geste fin sur un banc expérimental.
- Développement logiciel : la programmation de séquences à l’aide du SDK sous Linux, Windows ou ROS.
- Définition de gestes : la création et le rappel de configurations de préhension adaptées à un protocole.
- Essais en bus industriel : la commande par RS485, CAN FD ou EtherCAT selon l’architecture retenue.
- Enseignement : la démonstration, en formation supérieure, des principes de la robotique dextre.
Tarification et disponibilité
Aucun tarif n’est affiché : chaque configuration fait l’objet d’un devis. Vous nous indiquez votre application, le côté souhaité et votre architecture de commande, et nous préparons une proposition adaptée. La livraison, les formalités douanières et le support sont organisés avec le devis. La BrainCo Revo 2 Pro main droite dextre est disponible sur cette page.
Questions fréquentes
Combien de degrés de liberté compte cette main ?
Elle propose six articulations actives et onze degrés de liberté, comme l’ensemble de la série Revo 2.
Quelles interfaces de communication la version Pro prend-elle en charge ?
La version Pro prend en charge RS485, CAN FD et EtherCAT. L’interface se trouve sous le poignet.
Avec quels systèmes puis-je la programmer ?
Le SDK prend en charge Linux, Windows et les flux de travail ROS.
Quelles protections sont intégrées ?
Le fabricant indique des protections contre les surintensités, le blocage, la température élevée et les collisions, avec un asservissement en boucle fermée.
Existe-t-il une version pour la main gauche ?
Oui, la version Pro existe en main gauche sous le code XEL. La main droite décrite ici porte le code XER.
Les dimensions et l’indice de protection sont-ils connus ?
Le fabricant n’a pas publié les dimensions, les cotes de fixation du poignet, le matériau, l’indice IP ni la durée de vie. Ces éléments sont confirmés lors du devis.
Où acheter la BrainCo Revo 2 Pro main droite dextre et quel en est le coût ?
Elle est disponible sur cette page, sur devis. Le coût dépend de votre configuration et vous est communiqué dans la proposition, sans tarif public.
En résumé
La Revo 2 Pro ne se réduit pas à une main : c’est un maillon de la chaîne de manipulation, qui compte autant par sa connectique et ses protections que par sa cinématique à onze degrés de liberté. Avec RS485, CAN FD, EtherCAT et un SDK pour Linux, Windows et ROS, elle s’intègre à des architectures variées. Pour obtenir une proposition précise, cette page est le point de départ.
Specifications
General
Physical
Mobility
Performance
Connectivity
Software
Hand
Feature
1. High quality and stability – five years of product iteration and professional production lines.
2. Lightweight (383 grams), with 5 kg active grip force, 20 kg single-hand load capacity, and a grip-to-weight ratio of 53.
3. Ergonomic Bionic Design – supports curved surface grasping with anti- collision finger design.
4. Multi-dimensional tactile perception – pressure, friction, direction, proximity, and surface texture.
5. High Sensitivity Tactile Perception – max resolution of 0.01N.
6. Wide voltage support – 64V.
7. Universal Interfaces – RS485 & CAN-FD, and EtherCAT.
8. Standard Protocols and SDKs – Modbus & Protobuf protocols, SDKs for Python / C / ROS.