Main robotique BrainCo Revo 3-21 Touch
En stock
- MARQUE:
- BRAINCO
- MODÈLE:
- REVO 3-21 TOUCH
- ORIGIN:
- Chine
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-3-Touch
Main robotique BrainCo Revo 3-21 Touch
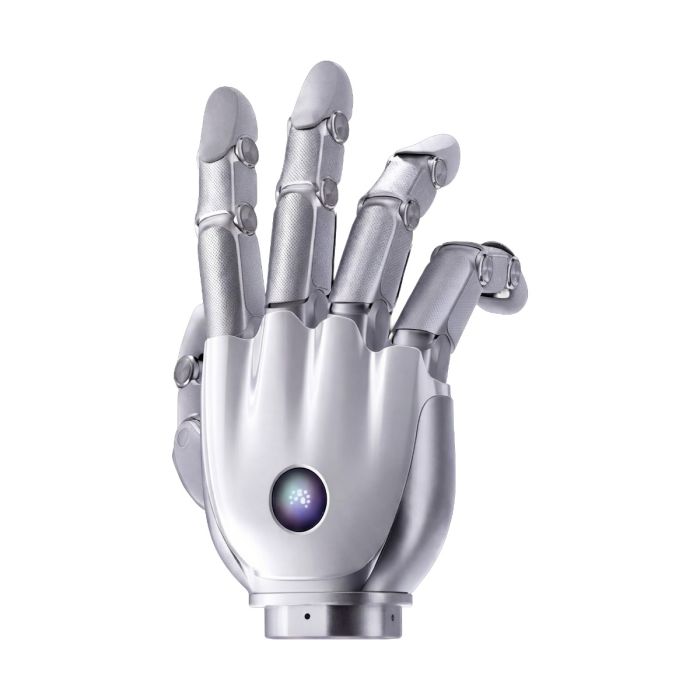
Vingt et un moteurs indépendants logés dans une main de 216 × 108 × 50 mm : avec la BrainCo Revo 3-21 Touch Robot Hand, la dextérité ne dépend plus de quelques actionneurs partagés entre plusieurs doigts, mais d’une commande articulation par articulation. Et là où une pince classique ignore ce qu’elle touche, cette main dote toute la paume d’une matrice tactile.
Ce produit est disponible par l’intermédiaire de cette page, sur devis.
Contexte
BrainCo, une entreprise issue des interfaces cerveau-machine
BrainCo est une entreprise de Hangzhou spécialisée dans les interfaces cerveau-machine. Ce point de départ explique en partie l’orientation de la gamme Revo : une main conçue comme un organe de perception autant que comme un organe de préhension. La Revo 3 est la troisième génération de main robotique dextre de la marque, après les modèles Revo 1 et Revo 2, dont plusieurs références figurent également dans notre catalogue.
La famille Revo 3 se décline en quatre versions : Revo 3 U21, Revo 3 U21F, Revo 3 U21T et Revo 3 U21VT. La présente fiche concerne la version U21T, celle de la Revo 3-21 Touch. Toutes les valeurs de ce document sont celles de la version U21T. Les versions se distinguent par leur couverture tactile : aucune pour la U21, le bout des doigts pour la U21F, la paume entière pour les U21T et U21VT.
Positionnement : une main biomimétique à entraînement direct
La Revo 3 est présentée par son fabricant comme une main dextre biomimétique, destinée à l’automatisation industrielle, à la recherche scientifique et à la manipulation robotique avancée. Ses 21 degrés de liberté sont tous actifs, à entraînement direct et rétro-entraînables : chacun est animé par son propre moteur. Cette architecture autorise une coordination fine entre les doigts dans un format compact et léger.
Côté perception, la version Touch ajoute une matrice piézorésistive couvrant toute la paume, forte de 451 points de mesure. La carte principale embarque en outre une centrale inertielle et un capteur de température. Pour un laboratoire ou un intégrateur, cela signifie que la main fournit non seulement une position, mais aussi une information de contact exploitable par les algorithmes de préhension.
Spécifications techniques
| Caractéristique | Revo 3 U21T |
|---|---|
| Degrés de liberté | 21 (entraînement direct, rétro-entraînables) |
| Moteurs | 21 moteurs indépendants |
| Dimensions de la main | 216 × 108 × 50 mm |
| Tension d’alimentation | 16–85 V |
| Courant maximal | 10 A (24 V) |
| Alimentation recommandée | 24 V CC stable, au moins 100 W |
| Force de préhension active maximale | ≥ 100 N |
| Force de pincement maximale au bout des doigts | ≥ 25 N |
| Charge utile totale de la main | 20 kg |
| Charge utile des quatre doigts | 5 kg |
| Répétabilité | 0,1° |
| Temps d’ouverture/fermeture d’une articulation | 0,33 s |
| Types de prises | 33 types (taxonomie GRASP de Feix) ; score maximal au test d’opposition de Kapandji |
| Interfaces de communication | EtherCAT / CAN FD / RS-485 |
| Fréquence de communication | 500 Hz |
| Capteurs embarqués | Centrale inertielle (carte principale), température (carte principale) |
| Répartition tactile | Paume entière |
| Type de capteur tactile | Matrice piézorésistive de paume entière |
| Points de mesure tactiles | 451 (piézorésistifs) |
| Durabilité | Plus de 1 000 000 de cycles de flexion des articulations |
| Logiciel | SDK C/C++ et Python pour Linux et Windows ; prise en charge de ROS |
Spécifications telles que publiées par le fabricant ; elles sont confirmées sur la fiche technique au moment du devis.
Le fabricant n’a pas publié le poids, l’indice de protection IP, le contenu du colis, la plage de températures de fonctionnement ni le matériau de la main ; ces informations sont confirmées lors du devis.
Qu’apporte la version Touch par rapport aux autres Revo 3 ?
Les quatre versions de la Revo 3 partagent, d’après la fiche, les mêmes caractéristiques mécaniques et électriques : mêmes 21 degrés de liberté, mêmes dimensions, mêmes interfaces de communication. La différence tient à la couverture tactile. La BrainCo Revo 3-21 Basic Robot Hand correspond au cas où aucune zone tactile n’est indiquée ; la version F limite la détection au bout des doigts ; la Touch étend la mesure à toute la paume.
Ce choix a des conséquences concrètes. Un capteur de bout de doigt renseigne sur le pincement, mais une paume instrumentée renseigne aussi sur les prises enveloppantes : un cylindre, une poignée, un outil que l’on serre contre la base de la main. Avec 451 points piézorésistifs, la version U21T permet d’observer la répartition du contact sur une surface étendue, et non un simple seuil de pression.
La déclinaison BrainCo Revo 3-21 V-Touch Robot Hand affiche elle aussi une répartition tactile de paume entière dans le tableau du fabricant. Si votre projet hésite entre les deux, la demande de devis permet de faire préciser ce qui les distingue. L’ensemble de la gamme est regroupé dans la catégorie BrainCo Revo 3.
Pourquoi 21 moteurs indépendants changent-ils la manipulation ?
Dans beaucoup de mains robotiques, un moteur commande plusieurs articulations par l’intermédiaire de tendons ou de couplages mécaniques. Ici, chacun des 21 degrés de liberté dispose de son propre moteur, en entraînement direct et rétro-entraînable. L’opérateur ou l’algorithme peut donc piloter chaque articulation séparément, ce qui élargit l’éventail des postures possibles.
Les chiffres publiés illustrent cette polyvalence : 33 types de prises couverts selon la taxonomie de Feix, un score maximal au test d’opposition de Kapandji, une répétabilité de 0,1° et un temps d’ouverture ou de fermeture d’articulation de 0,33 s. Côté effort, la main annonce une force de préhension active d’au moins 100 N, un pincement d’au moins 25 N au bout des doigts, une charge utile de 20 kg pour l’ensemble de la main et de 5 kg pour les quatre doigts.
L’intégration est facilitée par trois interfaces (EtherCAT, CAN FD et RS-485), une fréquence de communication de 500 Hz et des SDK C/C++ et Python pour Linux et Windows, avec prise en charge de ROS. Pour l’alimentation, le fabricant recommande un bloc 24 V CC stable d’au moins 100 W afin de limiter les chutes de tension.
À qui s’adresse la BrainCo Revo 3-21 Touch Robot Hand ?
Les laboratoires de robotique et les universités y trouveront une plateforme d’étude de la préhension, où la donnée tactile peut alimenter l’apprentissage de politiques de manipulation ou la comparaison de stratégies de prise. Les équipes de recherche en interaction homme-machine y verront un support pour étudier la dextérité à l’échelle de la main humaine.
Les intégrateurs industriels et les services d’automatisation l’envisageront pour des tâches de manipulation exigeant de la finesse : objets de formes variées, assemblage, tri, essais en cellule. La version Touch convient particulièrement lorsque la perception du contact sur la paume compte autant que la position des doigts.
Si votre application n’a pas besoin de détection tactile, la version Basic mérite d’être examinée. Si vous cherchez une main plus ancienne ou plus simple, les modèles Revo 2 et Revo 1 restent présentés dans notre catalogue.
À quoi sert la BrainCo Revo 3-21 Touch Robot Hand ?
- Recherche en préhension : étudier les prises, de l’opposition du pouce aux saisies enveloppantes, avec un retour tactile sur la paume.
- Apprentissage robotique : collecter des données de contact pour entraîner et évaluer des stratégies de manipulation.
- Automatisation industrielle : manipuler des pièces de formes variées en cellule de production ou en poste d’essai.
- Téléopération et démonstration : piloter une main à 21 degrés de liberté pour valider des scénarios de manipulation à distance.
- Intégration sur bras robotique : équiper un bras avec une main compacte communiquant en EtherCAT, CAN FD ou RS-485.
- Enseignement technique : former étudiants et ingénieurs à la commande d’une main dextre via les SDK C/C++, Python et ROS.
Tarification et disponibilité
Chaque projet appelle une configuration propre ; c’est pourquoi la BrainCo Revo 3-21 Touch Robot Hand est proposée sur devis. La livraison, les formalités douanières et l’accompagnement sont organisés avec le devis. Pour lancer votre demande, la BrainCo Revo 3-21 Touch Robot Hand est disponible sur cette page.
Questions fréquentes
Quelle version de la Revo 3 est décrite ici ?
Il s’agit de la version Revo 3 U21T, dite Touch, dotée d’une détection tactile sur toute la paume. Les autres versions sont U21, U21F et U21VT.
Combien de degrés de liberté la main possède-t-elle ?
Elle compte 21 degrés de liberté, tous actifs, entraînés directement et rétro-entraînables. Chacun est animé par l’un des 21 moteurs indépendants.
Quelle est la nature du capteur tactile ?
Il s’agit d’une matrice piézorésistive couvrant toute la paume, avec 451 points de mesure. La carte principale embarque en plus une centrale inertielle et un capteur de température.
Comment la main se connecte-t-elle et se programme-t-elle ?
Elle propose les interfaces EtherCAT, CAN FD et RS-485, avec une fréquence de communication de 500 Hz. Les SDK C/C++ et Python fonctionnent sous Linux et Windows, et ROS est pris en charge.
Quelle alimentation faut-il prévoir ?
La plage de tension d’alimentation est de 16 à 85 V et le courant maximal de 10 A à 24 V. Le fabricant recommande une alimentation 24 V CC stable d’au moins 100 W.
Quelles informations ne sont pas encore publiées ?
Le poids, l’indice IP, le contenu du colis, la plage de températures de fonctionnement et le matériau de la main n’ont pas été publiés. Nous les faisons confirmer lors du devis.
Où acheter la BrainCo Revo 3-21 Touch Robot Hand et quel en est le coût ?
Vous pouvez la commander directement depuis cette page, en demandant un devis. Le coût dépend de votre configuration et vous est communiqué dans ce devis.
Synthèse
La BrainCo Revo 3-21 Touch Robot Hand se distingue par la conjonction de 21 moteurs indépendants et d’une paume qui sent ce qu’elle touche. Sa force de préhension, sa charge utile, sa répétabilité et ses interfaces industrielles la destinent aussi bien à la recherche qu’à l’automatisation avancée. Pour étudier votre projet, comparer les versions de la gamme Revo 3 et obtenir une offre adaptée, cette page est le point de départ.