Main robotique BrainCo Revo 3-21 Basic
En stock
- MARQUE:
- BRAINCO
- MODÈLE:
- REVO 3-21 BASIC
- ORIGIN:
- Chine
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-3
Main robotique BrainCo Revo 3-21 Basic
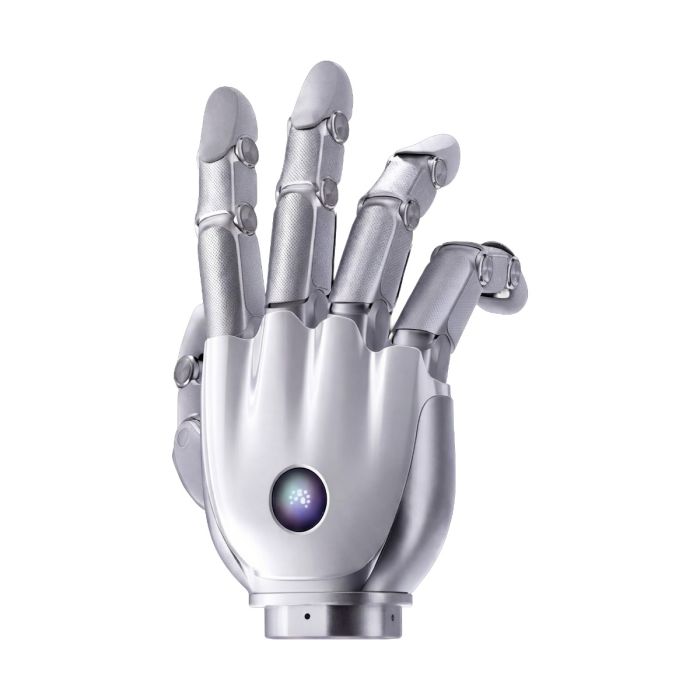
Une main dont chaque articulation possède son propre moteur change la manière de concevoir un geste : on ne programme plus une pince, on compose une posture doigt par doigt. La main robotique BrainCo Revo 3-21 Basic relève de cette logique, celle d’un instrument de manipulation que l’on pilote au niveau de l’articulation plutôt qu’au niveau de l’outil.
Ce produit est disponible via cette page, sur devis.
Contexte
BrainCo et la lignée Revo
BrainCo a été fondée en 2015 et propose aujourd’hui trois produits robotiques. Revo 3 en est la troisième génération de main dextre biomimétique, après les modèles Revo 1 et Revo 2 que la boutique présente par ailleurs. Cette lignée suit une même ambition : rapprocher la main robotique de l’anatomie de la main humaine, afin de manipuler des objets que les pinces classiques saisissent mal.
La famille Revo 3 comprend plusieurs références. Les sources nomment Revo 3 U21, Revo 3 U21F, Revo 3 U21T et Revo 3 U21VT côté fabricant, ainsi que Basic, Touch et Vision comme appellations de revendeur. La présente fiche concerne la version Basic, qui ne comporte pas de capteurs tactiles. Les variantes équipées de tactile sont présentées sur les pages BrainCo Revo 3-21 Touch Robot Hand et BrainCo Revo 3-21 V-Touch Robot Hand.
Une architecture à articulations motorisées
Revo 3 est conçue pour l’automatisation industrielle, la recherche scientifique et la manipulation robotique avancée. Elle repose sur 21 degrés de liberté entièrement actifs et indépendants : cinq pour le pouce, quatre pour chacun des index, majeur, annulaire et auriculaire. Les articulations sont à entraînement direct et rétro-entraînables, ce qui procure une réponse rapide et une grande densité de commande sur tous les segments des doigts.
La main est donnée pour plus d’un million de cycles de flexion des articulations. Côté logiciel, des SDK multiplateformes en C/C++ et en Python, compatibles avec Linux et Windows, accompagnent l’intégration.
Caractéristiques techniques
| Caractéristique | Revo 3 U21 (tableau du fabricant) | Revo 3 Basic (revendeur) |
|---|---|---|
| Degrés de liberté | 21, tous actifs | 21, tous actifs |
| Dimensions de la main | 216 × 108 × 50 mm | 215 × 105 × 50 mm |
| Tension d’alimentation | 16–85 V | 12–80 V |
| Courant maximal | 10 A (24 V) | – |
| Force de préhension active maximale | ≥ 100 N | > 70 N |
| Force de pincement maximale en bout de doigt | ≥ 25 N | – |
| Charge utile totale de la main | 20 kg | – |
| Charge utile des quatre doigts | 5 kg | – |
| Répétabilité | 0,1° | – |
| Temps d’ouverture/fermeture d’une articulation | 0,33 s | – |
| Diamètre de saisie maximal | 150 mm | – |
| Interfaces de communication | EtherCAT / CAN FD / RS-485 | – |
| Fréquence de communication | 500 Hz | – |
| Capteurs embarqués | IMU (carte mère), température (carte mère) | – |
| Capteurs tactiles | – | Non inclus |
| Modes de commande | – | Position / MIT force-position / admittance / couple nul |
Caractéristiques telles que publiées par le fabricant et le revendeur ; elles sont confirmées sur la fiche technique lors du devis. Les dimensions du tableau du fabricant valent pour les quatre modèles U21, U21F, U21T et U21VT.
Le fabricant n’a publié ni le poids, ni le contenu de la boîte, ni l’indice de protection IP, ni la plage de température de fonctionnement, ni la consommation électrique ; ces points sont confirmés lors du devis.
Quelle différence entre la version Basic et les versions Touch ?
La désignation Basic correspond, d’après le revendeur, à une main sans capteurs tactiles. Pour un banc d’essai de cinématique, une validation de trajectoires ou un apprentissage fondé sur la position et la commande en force-position, cette configuration suffit. Elle évite de payer une fonction que le projet n’exploitera pas.
Dès que le retour de contact conditionne le geste, par exemple pour manipuler des objets fragiles ou détecter un glissement, il vaut mieux examiner les variantes Touch ou V-Touch. La fiche ne détaille pas ici leurs capteurs ; leur description figure sur leurs pages respectives.
Comment lire les écarts entre les chiffres du fabricant et ceux du revendeur ?
Le tableau du fabricant porte sur Revo 3 U21, tandis que le revendeur décrit la désignation Basic avec d’autres valeurs : 215 × 105 × 50 mm, 12–80 V et plus de 70 N de préhension active. Nous les avons gardées dans des colonnes distinctes, sans attribuer à la version Basic les valeurs de la U21, ni l’inverse.
Pour un dimensionnement précis (alimentation, encombrement, effort), il convient donc de demander la confirmation de la référence exacte dans le cadre du devis. Cette vérification est d’autant plus utile que l’alimentation et la force conditionnent le choix du bras porteur.
À qui s’adresse la main robotique BrainCo Revo 3-21 Basic ?
Les laboratoires de recherche y trouveront une plateforme de manipulation dextre à commande ouverte, adaptée à l’étude de la saisie, de la manipulation en main et de l’apprentissage de gestes. Les intégrateurs industriels peuvent l’évaluer pour des postes où une pince à deux ou trois mors limite la variété des pièces. Les équipes de développement logiciel apprécieront les SDK en C/C++ et en Python, ainsi que les interfaces EtherCAT, CAN FD et RS-485 indiquées par le fabricant pour la U21.
Si votre application exige un retour tactile, tournez-vous plutôt vers la version Touch. L’ensemble de la gamme est regroupé dans la catégorie BrainCo Revo 3.
À quoi sert la main robotique BrainCo Revo 3-21 Basic ?
- Recherche en manipulation dextre : étudier la saisie et les mouvements fins doigt par doigt.
- Automatisation industrielle : manipuler des pièces variées sur des postes où une pince fixe atteint ses limites.
- Apprentissage de gestes : constituer des jeux de données de postures et de trajectoires pour entraîner des modèles.
- Prototypage de robots humanoïdes : doter un bras ou un robot d’une main à l’anatomie proche de la main humaine.
- Essais de commande : tester des lois de commande en position, en force-position, en admittance ou à couple nul.
- Enseignement en robotique : former des étudiants à la commande d’un système multi-articulaire.
Tarifs et disponibilité
Aucun prix n’est affiché : chaque projet fait l’objet d’un devis, établi selon la référence et la configuration retenues. La livraison, les formalités douanières et le support sont organisés avec le devis. Pour obtenir une proposition, il suffit de la demander : ce produit est disponible sur cette page.
Foire aux questions
Combien de degrés de liberté compte cette main ?
Elle compte 21 degrés de liberté entièrement actifs et indépendants : cinq pour le pouce et quatre pour chacun des quatre autres doigts.
Cette version comporte-t-elle des capteurs tactiles ?
Non, le revendeur indique que les capteurs tactiles ne sont pas inclus sur la version Basic. Les versions Touch et V-Touch répondent à ce besoin.
Quels langages et systèmes sont pris en charge ?
Des SDK multiplateformes en C/C++ et en Python sont disponibles, compatibles avec Linux et Windows.
Quels modes de commande sont proposés ?
Le revendeur indique les modes position, MIT force-position, admittance et couple nul pour la version Basic.
Quelle est la durabilité annoncée ?
La main est donnée pour plus d’un million de cycles de flexion des articulations.
Le poids et l’indice IP sont-ils connus ?
Le fabricant n’a publié ni le poids, ni l’indice IP ; ces informations sont confirmées lors du devis.
Où acheter la main robotique BrainCo Revo 3-21 Basic et quel en est le coût ?
Vous pouvez l’obtenir via cette page, sur devis. Le coût est communiqué avec la proposition, après examen de votre configuration et de vos besoins.
Synthèse
La main robotique BrainCo Revo 3-21 Basic se pilote au niveau de l’articulation, avec 21 degrés de liberté actifs, des articulations rétro-entraînables et des SDK ouverts. Elle se distingue de ses sœurs Touch par l’absence de capteurs tactiles, et ses chiffres doivent être lus version par version. Pour confirmer la configuration exacte et recevoir une proposition, cette page est le point de départ.