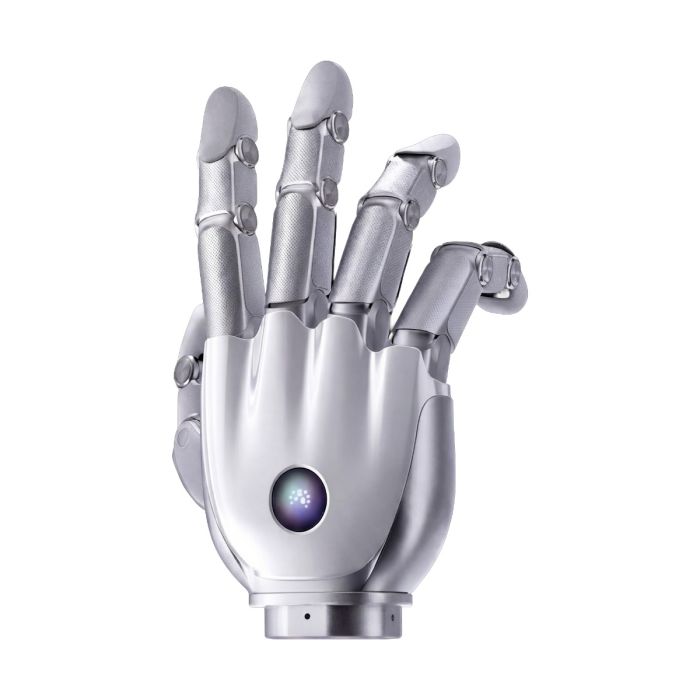
Main robotique BrainCo Revo 3-21 V-Touch
En stock
- MARQUE:
- BRAINCO
- MODÈLE:
- REVO 3-21 V-TOUCH
- ORIGIN:
- Chine
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-3-V-Touch
Main robotique BrainCo Revo 3-21 V-Touch
Réussir une prise ne dit rien de ce que la main a ressenti pendant le geste. C’est tout l’intérêt de la main robotique BrainCo Revo 3-21 V-Touch : elle ne se contente pas de reproduire l’articulation d’une main humaine, elle y associe un toucher réparti sur la paume et au bout des doigts. Pour un laboratoire, un intégrateur ou un bureau d’études, la question n’est plus seulement « jusqu’où la main se ferme-t-elle ? », mais « que sait-elle de l’objet qu’elle tient ? ».
Ce produit est disponible sur cette page, sur devis.
Contexte et positionnement
BrainCo et la famille Revo 3
La main Revo 3 appartient à la gamme de mains dextres biomimétiques de la marque BrainCo. Les sources nomment quatre versions : Revo 3 U21, Revo 3 U21F, Revo 3 U21T et Revo 3 U21VT. Toutes partagent, d’après la fiche, une même base mécanique et électrique : 21 degrés de liberté, motorisation directe et rétro-entraînable, mêmes dimensions, même plage d’alimentation et mêmes interfaces de communication.
Ce qui change d’une version à l’autre tient donc surtout à la perception tactile. La version décrite ici, la Revo 3 U21VT, est celle qui réunit un réseau piézorésistif dans la paume et un capteur visuo-tactile en bout de doigt. Les autres versions sont à examiner séparément ; la fiche ne détaille pas ici leurs caractéristiques tactiles une à une.
Une main pensée pour la manipulation fine
Le fabricant destine la Revo 3 à l’automatisation industrielle, à la recherche scientifique et à la manipulation robotique avancée. Elle obtient la note maximale au test d’opposition de Kapandji, référence de la mesure clinique de la mobilité du pouce, et couvre 33 types de préhension de la taxonomie GRASP de Feix. Elle est donnée pour plus d’un million de cycles de flexion des articulations.
Sa motorisation directe et rétro-entraînable est un choix de conception significatif : une articulation rétro-entraînable cède sous l’effet d’une force extérieure au lieu de s’y opposer, ce qui intéresse les travaux où la main entre en contact avec son environnement, avec une pièce fragile ou avec un opérateur.
Spécifications techniques
| Spécification | Valeur (Revo 3 U21VT) |
|---|---|
| Degrés de liberté totaux | 21 (motorisation directe, rétro-entraînable) |
| Répartition des degrés de liberté | Quatre doigts × 4 DDL, pouce × 5 DDL |
| Dimensions de la main | 216 × 108 × 50 mm |
| Tension d’alimentation | 16–85 V |
| Courant maximal | 10 A (24 V) |
| Force de préhension active maximale | ≥100 N |
| Force de pincement maximale en bout de doigt | ≥25 N |
| Charge utile totale de la main | 20 kg |
| Charge utile des quatre doigts | 5 kg |
| Répétabilité | 0,1° |
| Temps d’ouverture/fermeture d’une articulation | 0,33 s |
| Interfaces de communication | EtherCAT / CAN FD / RS-485 |
| Fréquence de communication | 500 Hz |
| Capteurs embarqués | IMU (carte mère), température (carte mère) |
| Type de capteur tactile | Réseau piézorésistif palmaire + visuo-tactile en bout de doigt |
| Points de mesure tactiles | 336 points (piézorésistif) + 2 000 marqueurs (visuo-tactile) |
| Plage de force tactile | 0–20 N |
| Résolution tactile | 0,01 N |
| Endurance | Plus de 1 000 000 de cycles de flexion des articulations |
| Mobilité | Note maximale au test d’opposition de Kapandji ; 33 types de préhension (taxonomie GRASP de Feix) |
| Logiciel | SDK C/C++ et Python multiplateformes, compatibles Linux et Windows |
Caractéristiques telles que publiées par le fabricant ; elles sont confirmées par rapport à la fiche technique lors de l’établissement du devis.
Le fabricant n’a pas publié la masse de la main, l’indice de protection IP, la plage de température de fonctionnement, le contenu du colis ni la masse de la main seule sans poignet ; ces informations sont confirmées lors du devis.
Qu’est-ce qui distingue la Revo 3-21 V-Touch des autres versions ?
Sur le plan mécanique, la fiche ne sépare pas les versions : le nombre de degrés de liberté, les forces, la charge utile et la répétabilité sont identiques sur les quatre colonnes du tableau d’origine. La différence se situe dans le toucher. La version V-Touch associe deux technologies complémentaires : un réseau piézorésistif de 336 points dans la paume, et en bout de doigt un capteur visuo-tactile de 2 000 marqueurs.
Cette association répond à deux besoins distincts. Le réseau palmaire renseigne sur la répartition de l’appui lorsque l’objet repose dans la paume. Le capteur visuo-tactile, qui suit le déplacement de marqueurs dans le matériau de contact, offre une information beaucoup plus dense au point de pincement. La plage de 0–20 N et la résolution de 0,01 N donnent un ordre de grandeur utile pour concevoir un protocole : on sait quelle finesse de lecture on peut attendre d’un contact léger.
Pourquoi les interfaces de communication comptent-elles pour l’intégration ?
Une main de cette complexité ne vaut que si elle s’insère proprement dans une architecture existante. La Revo 3 propose EtherCAT, CAN FD et RS-485, ce qui couvre aussi bien les cellules industrielles temps réel que les bancs de laboratoire plus légers. La fréquence de communication de 500 Hz fixe le rythme auquel vos boucles de commande peuvent échanger avec la main.
Côté logiciel, les SDK C/C++ et Python fonctionnent sous Linux et sous Windows. Une équipe de recherche peut ainsi prototyper en Python, puis une équipe d’intégration reprendre le même travail en C/C++ pour l’exploitation. Pour l’alimentation, le fabricant recommande une source stable de 24 V continu d’au moins 100 W afin de limiter le risque de chute de tension.
À qui s’adresse la Revo 3-21 V-Touch ?
Les laboratoires de robotique et de manipulation y trouvent une plateforme où le contact est mesuré, et pas seulement supposé : apprentissage de la préhension, étude de la saisie d’objets déformables, collecte de données tactiles pour l’apprentissage automatique. Les 33 types de préhension couverts et la rétro-entraînabilité des articulations en font un banc d’essai riche.
Les intégrateurs industriels y verront une main capable de supporter une charge totale de 20 kg, avec un bus EtherCAT, pour des tâches où la qualité du contact conditionne celle du résultat. Les équipes de développement de produits, enfin, peuvent l’utiliser pour valider des gestes avant de définir un préhenseur spécialisé.
Si votre projet n’exige pas le toucher en bout de doigt, la BrainCo Revo 3-21 Basic Robot Hand ou la BrainCo Revo 3-21 Touch Robot Hand méritent d’être comparées. Pour des besoins plus compacts, la génération précédente est présentée avec la Brainco Revo 2 Touch main droite dextre biomimétique (XTR).
À quoi sert la Revo 3-21 V-Touch ?
- Recherche sur la préhension : étudier des stratégies de saisie grâce aux 21 degrés de liberté et aux 33 types de préhension couverts.
- Apprentissage par démonstration : enregistrer des gestes et des signaux tactiles pour entraîner des modèles de manipulation.
- Manipulation d’objets fragiles : exploiter la lecture fine du contact, avec une résolution de 0,01 N, pour doser l’effort.
- Automatisation industrielle : intégrer la main à une cellule via EtherCAT, CAN FD ou RS-485.
- Interaction avec l’environnement : tirer parti des articulations rétro-entraînables pour des contacts plus souples.
- Développement logiciel : prototyper et déployer des applications avec les SDK C/C++ et Python sous Linux ou Windows.
Tarifs et disponibilité
Aucun prix n’est affiché : chaque projet fait l’objet d’un devis, établi selon votre configuration et votre usage. La livraison, les formalités douanières et l’assistance sont organisées avec ce devis. La main robotique BrainCo Revo 3-21 V-Touch est disponible sur cette page.
Questions fréquentes
Combien de degrés de liberté compte cette main ?
Elle en compte 21, avec une motorisation directe et rétro-entraînable. Les quatre doigts offrent chacun 4 degrés de liberté et le pouce en offre 5.
Quelles interfaces de communication sont disponibles ?
La fiche mentionne EtherCAT, CAN FD et RS-485, avec une fréquence de communication de 500 Hz. Vous pouvez ainsi choisir le bus le plus adapté à votre architecture.
Quels logiciels permettent de la piloter ?
Le fabricant fournit des SDK C/C++ et Python multiplateformes, compatibles avec Linux et Windows. Ils sont destinés à faciliter le développement et l’intégration.
Quelle alimentation faut-il prévoir ?
La plage d’alimentation publiée est de 16–85 V, et le courant maximal est de 10 A à 24 V. Le fabricant recommande une alimentation continue stable de 24 V d’au moins 100 W.
Quels capteurs tactiles équipent la version V-Touch ?
Elle associe un réseau piézorésistif de 336 points dans la paume à un capteur visuo-tactile de 2 000 marqueurs en bout de doigt. La plage de force est de 0–20 N, pour une résolution de 0,01 N.
Quel est le poids de la main et son indice de protection ?
Le fabricant n’a publié ni la masse, ni l’indice IP, ni la plage de température de fonctionnement. Ces informations sont confirmées lors du devis.
Où acheter la main robotique BrainCo Revo 3-21 V-Touch et quel en est le coût ?
Vous pouvez la demander directement sur cette page, sur devis. Le coût dépend de votre projet et vous est communiqué avec le devis, sans tarif affiché.
Synthèse
La force d’une main robotique se mesure autant à ce qu’elle sent qu’à ce qu’elle saisit. Avec 21 degrés de liberté, des articulations rétro-entraînables, un toucher réparti entre la paume et le bout des doigts, trois interfaces de communication et des SDK ouverts à Linux comme à Windows, la Revo 3-21 V-Touch s’adresse à ceux qui veulent documenter le contact autant que le geste. Pour poser vos exigences, comparer les versions et obtenir un devis, cette page est le point de départ.