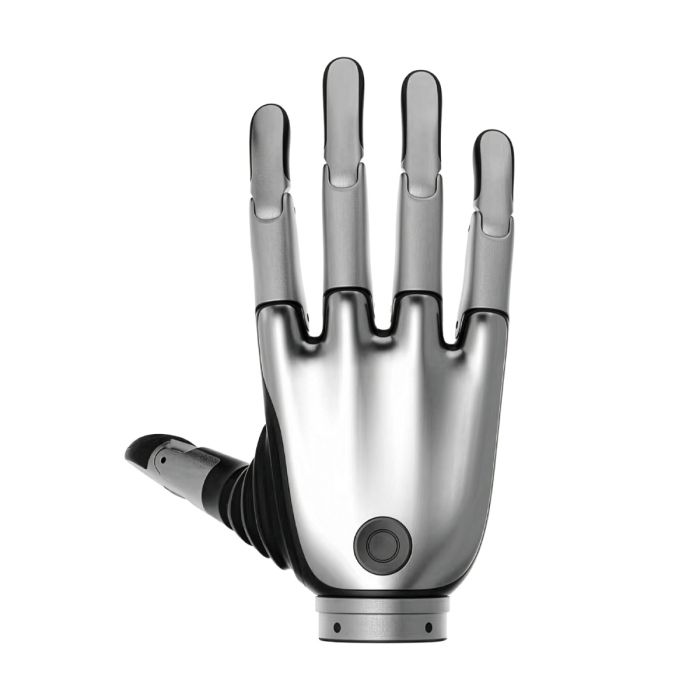
BrainCo Revo 2 Basic main bionique gauche dextre (XRL)
En stock
- MARQUE:
- BRAINCO
- MODÈLE:
- REVO 2 BASIC
- NUMÉRO DE PIÈCE #:
- XRL
- ORIGIN:
- Chine
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- BrainCo-Revo-2-Basic-Left
BrainCo Revo 2 Basic main bionique gauche dextre (XRL)
Entre une commande envoyée par le robot et la prise effective d’un objet, l’intégrateur doit maîtriser toute une chaîne : alimentation, communications, mouvements et retours de commande. La BrainCo Revo 2 Basic main bionique gauche dextre (XRL) s’inscrit, selon sa présentation publiée, dans ce travail d’intégration robotique et de recherche. Son intérêt ne se juge donc pas sur une seule valeur de force ou de vitesse, mais sur l’adéquation entre ses caractéristiques publiées et l’architecture du projet. Cette page rassemble les éléments disponibles pour préparer cette vérification, tout en distinguant les données annoncées des points à confirmer avant de définir une configuration.
Ce produit est disponible sur cette page, sur devis.
Contexte
La gamme BrainCo Revo 2
La documentation publiée présente Revo 2 comme une main bionique dextre destinée à l’intégration dans des robots et aux travaux de recherche. Elle nomme trois versions, Basic, Pro et Touch, ainsi que des codes associés aux mains gauches et droites. Pour un bureau d’études, cette distinction est essentielle : choisir une main ne revient pas seulement à choisir une famille de produits, mais aussi le côté, la version et les interfaces à examiner pour le montage envisagé. Les chiffres attribués ici à Basic ne doivent pas être repris comme des caractéristiques de Pro ou de Touch.
La place de la version Basic gauche
Selon la nomenclature publiée, XRL désigne la configuration gauche Basic, tandis que XRR correspond à la configuration droite Basic. La même source indique une commande par retour de position, de vitesse et de courant, ainsi que des modes de commande en cascade et de conformité pour Basic. Ces indications donnent des pistes de travail aux équipes qui développent une préhension pilotée, sans définir à elles seules le comportement du robot complet. L’effecteur doit encore être étudié avec son alimentation, sa commande, sa fixation et la tâche prévue. La fiche ne publie ni les matériaux ni la largeur de la main : ces points ne peuvent pas être déduits de son appellation ou de sa hauteur annoncée.
Caractéristiques techniques
Le tableau ci-dessous reprend les valeurs et fonctions attribuées à Basic, ainsi que les caractéristiques que la fiche publiée présente pour Revo 2 sans les répartir par version. Il ne constitue pas une fiche de validation de l’ensemble robotisé.
| Caractéristique | Valeur selon la spécification publiée |
|---|---|
| Code de version Basic | XRL/XRR ; configuration présentée ici : XRL, gauche |
| Degrés de liberté | 11(6 active) |
| Poids | 383 g |
| Hauteur, de la base de la paume au bout du majeur | 160 mm |
| Force de prise poing fermé | ≥50N |
| Force de pincement | ≥15N |
| Charge utile maximale annoncée | ≥20kg |
| Bruit en fonctionnement, à 50cm | ≤50dB |
| Vitesse de flexion et d’extension | ≤0.65s |
| Ouverture et fermeture maximales, entre le pouce et l’index | 100mm |
| Alimentation Basic | 12-28V |
| Courant statique Basic | 65 mA @24V |
| Courant moyen à vide Basic, flexion et extension des doigts | 350mA @24V |
| Courant maximal Basic | 4.6 A @24V |
| Précision de commande répétitive Basic | 0.1° |
| Conditions de fonctionnement annoncées | -10 - 40℃ / 90%RH |
| Communication Basic | RS-485 ou CAN FD |
| Connecteur Basic, sous le poignet | BM05B-PASS-TFT(LF)(SN) |
| Identifiant par défaut, main gauche | 126 |
Ces caractéristiques sont celles publiées par la source ; elles sont à confirmer sur la fiche technique lors de la demande de devis.
La largeur, l’indice IP, les matériaux, le contenu de l’emballage, la longueur du câble et la durée de vie ne sont pas publiés. Ces données doivent être confirmées lors de la demande de devis si elles conditionnent l’encombrement, l’environnement d’installation, le raccordement ou le programme d’essais. La valeur de charge utile annoncée ne dispense pas non plus de vérifier la prise requise pour les objets et mouvements propres à votre application.
Comment préparer l’intégration de la version Basic gauche ?
La première étape consiste à confronter les besoins du robot aux interfaces annoncées. Selon la documentation publiée, Basic communique par RS-485 ou CAN FD ; son connecteur BM05B-PASS-TFT(LF)(SN) est situé sous le poignet. Cela permet de formuler les bonnes questions sur la place disponible, le cheminement du raccordement et la commande retenue. La longueur du câble n’étant pas publiée, elle doit être vérifiée plutôt que supposée adaptée à un bras ou à un banc d’essai donné.
La spécification publiée attribue à Basic une alimentation de 12-28V et distingue courant statique, courant moyen à vide et courant maximal à 24V. Ces états ne sont pas interchangeables pour préparer une architecture électrique. La même documentation indique que le SDK prend en charge Python/C et est compatible avec Linux/Windows/ROS ; elle mentionne également les mises à jour en ligne OTA. Ces éléments orientent l’étude logicielle, mais ne renseignent pas sur le travail nécessaire pour raccorder la main à un contrôleur précis. Selon la source, l’identifiant par défaut de la main gauche est 126, contre 127 pour la droite : ce détail mérite d’être vérifié lors de la configuration d’un ensemble comportant plusieurs dispositifs.
Que faut-il vérifier au-delà des performances annoncées ?
Une force de prise, une force de pincement et une ouverture maximale décrivent des capacités publiées, pas le résultat garanti pour chaque objet. La forme, la surface et la position de l’objet influencent le choix d’une stratégie de préhension ; ce travail appartient à la conception de l’application. Selon la fiche publiée, Revo 2 comporte 11 degrés de liberté, dont 6 actifs, et la version Basic dispose de retours de position, de vitesse et de courant. Ces informations aident à préparer des essais de commande, mais ne remplacent pas une validation sur les gestes effectivement recherchés.
La documentation publiée mentionne des protections contre le courant excessif, le blocage, la température élevée et les collisions. Leur présence annoncée ne doit pas être confondue avec une qualification de sécurité de la cellule robotique. Aucun indice IP n’est publié ; il faut donc confirmer l’adéquation de la main à l’environnement prévu avant d’envisager son installation. La durée de vie n’est pas davantage publiée, ce qui appelle une discussion spécifique si le projet prévoit des essais répétés ou une utilisation prolongée.
À qui s’adresse la BrainCo Revo 2 Basic gauche ?
Cette configuration intéresse les laboratoires qui construisent un protocole de préhension, les équipes de robotique qui intègrent un effecteur gauche et les bureaux d’études chargés de rapprocher une interface de commande d’une tâche concrète. Les responsables des achats techniques peuvent s’appuyer sur les valeurs publiées pour établir une liste de vérifications, puis demander les éléments manquants au devis. Dans chaque cas, le choix doit partir de la place de la main dans le système, et non de la seule appartenance à la gamme Revo 2.
Si le projet exige une main droite Basic, la fiche publiée associe ce côté au code XRR : consultez la BrainCo Revo 2 Basic main bionique droite dextre (XRR). Si vous comparez les versions gauches de la gamme, les pages de la BrainCo Revo 2 Pro main gauche dextre (XEL) et de la Brainco Revo 2 Touch main gauche dextre biomimétique (XTL) constituent d’autres points de départ. La présente fiche ne fournit pas assez de données comparatives pour affirmer que Pro ou Touch répondra mieux à une tâche particulière.
À quoi sert la BrainCo Revo 2 Basic gauche ?
- Étudier la préhension : examiner comment une main gauche peut saisir et relâcher les objets retenus pour un protocole de recherche.
- Préparer une intégration : confronter les interfaces publiées à l’architecture électrique et logicielle du robot.
- Développer une commande : concevoir des essais autour des modes de commande et des retours indiqués dans la documentation.
- Évaluer un poste d’essai : vérifier l’espace nécessaire et les conditions d’utilisation avant de définir le montage.
- Comparer des configurations : distinguer le côté gauche Basic des autres versions nommées dans la gamme.
- Former une équipe projet : utiliser les caractéristiques publiées comme base de discussion entre robotique, logiciel et intégration.
Devis et disponibilité
Demandez un devis en précisant le robot concerné, l’interface envisagée, les objets à manipuler et les caractéristiques non publiées qui sont décisives pour votre projet. Les modalités de livraison, de douane et d’assistance sont définies avec le devis. Ce produit est disponible sur cette page.
Questions fréquentes
Le code XRL désigne-t-il une main gauche ?
Oui, selon la nomenclature publiée pour Basic, XRL correspond à la main gauche et XRR à la main droite.
Quels moyens de communication sont annoncés pour Basic ?
La documentation publiée indique RS-485 ou CAN FD. L’interface à retenir pour votre contrôleur doit être examinée dans le cadre du projet.
Quelle alimentation faut-il prévoir ?
La spécification publiée donne 12-28V pour Basic. Elle présente séparément plusieurs valeurs de courant à 24V, à prendre en compte selon l’état de fonctionnement étudié.
Le SDK peut-il être utilisé dans un projet ROS ?
Selon la documentation publiée, le SDK prend en charge Python/C et est compatible avec Linux/Windows/ROS. Le travail d’intégration à votre environnement reste à évaluer.
La main peut-elle être installée dans un environnement exposé ?
Aucun indice IP n’est publié. Il faut faire confirmer l’adéquation à l’environnement prévu avant de définir l’installation.
Que contient l’emballage ?
Le contenu de l’emballage n’est pas publié ; il doit être confirmé lors de la demande de devis, de même que la longueur du câble si elle importe pour le montage.
Où acheter la BrainCo Revo 2 Basic gauche et quel est son coût ?
Vous pouvez demander un devis depuis cette page. Le chiffrage et les modalités associées sont établis pour votre configuration.
En résumé
La distance entre une commande et une prise exploitable se parcourt par étapes : vérifier les interfaces, construire les essais, puis confronter les résultats à la tâche réelle. La version Basic gauche dispose de caractéristiques publiées pour engager cette étude, tandis que plusieurs données d’intégration et d’exploitation restent à confirmer au devis. Pour transformer ces éléments en questions précises pour votre projet, cette page est le point de départ.